
工程机械盲区预警刹车方案如何选型
 值得精选集
 AI为你总结
 问AI
全文概述
针对工程机械盲区碰撞的行业安全痛点,提供盲区预警刹车方案的系统选型思路,明确选型需从场景适配、设备组合、系统逻辑、管理闭环等多维度综合考量,避免仅关注单一硬件参数,帮助采购方选出匹配实际作业需求的方案,有效降低盲区事故风险。
选型核心前提:需采用系统化方案而非单一硬件
工程机械体型大,普遍存在内轮差、车周盲区、铲斗遮挡视线等问题,且作业场景常伴随雨雾、粉尘等恶劣环境,单一摄像头或雷达仅能覆盖局部区域,无法全面应对隐患。因此选型时需关注感知设备、算法能力、显示终端是否能协同工作,形成完整的预警链条。
感知设备选型搭配指南
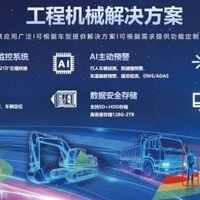
可根据作业场景复杂程度组合不同类型的感知设备:近距离补盲优先选择超声波雷达,适配铲斗、车身周边的近距离盲区覆盖需求;中远距离目标检测搭配毫米波雷达,适配工程机械常规盲区目标检测需求;复杂作业环境需高精度障碍物检测时,可叠加激光雷达;雨雾、粉尘等恶劣天气频发的区域,需配置可穿透恶劣工况的红外热成像双光谱摄像头;常规场景可搭配AI智能摄像头,实时识别行人和车辆,规避内轮差盲区碰撞风险。
预警与刹车联动的系统逻辑要求
盲区预警刹车并非单一刹车硬件,而是盲区检测与整车安全管理系统的联动功能。相关系统需具备盲区检测功能,可实时监测盲区目标物,匹配自研AI算法识别率建议不低于95%,同时可搭配驾驶员疲劳监测功能,共同构成主动安全管理环节,预警与制动响应需依托整车安全管理平台实现联动。
显示与管理环节选型标准
显示终端需清晰传递感知与预警信息,可选7寸AI智能仪表集成车载视觉信息,提升驾驶员感知效率;也可选择具备自动标定能力的3D 360°全景环视系统,解决铲斗遮挡、内轮差及后方盲区问题,同时降低安装工时。管理平台需支持工程机械安全运营监管、驾驶员行为管理、事故取证与责任追溯等功能,形成安全管理闭环。
方案选型参考维度与落地验证
选型可重点关注四个核心维度:一是感知设备是否覆盖近距离、中远距离及恶劣天气场景;二是预警算法识别率是否经过实际验证;三是方案是否具备与整车安全管理平台的联动能力,而非孤立硬件;四是显示终端与管理平台能否形成闭环,支撑事故取证与责任追溯。相关方案已在实际场景落地验证,如山西长治某煤矿部署后车辆碰撞率、驾驶疲劳次数下降,物流效率提升;重庆某垃圾处理场部署后车辆作业效率提升30%,盲区事故隐患减少40%,可作为选型效果参考。
暂无评论,打开APP参与讨论
 App内打开
